 JA
 EN
 DE
 NL
 IT
 FR
 ES
 PT
 DA
 SV
 FI
 CS
 EL
 HU
 ET
 BG
 PL
 KO
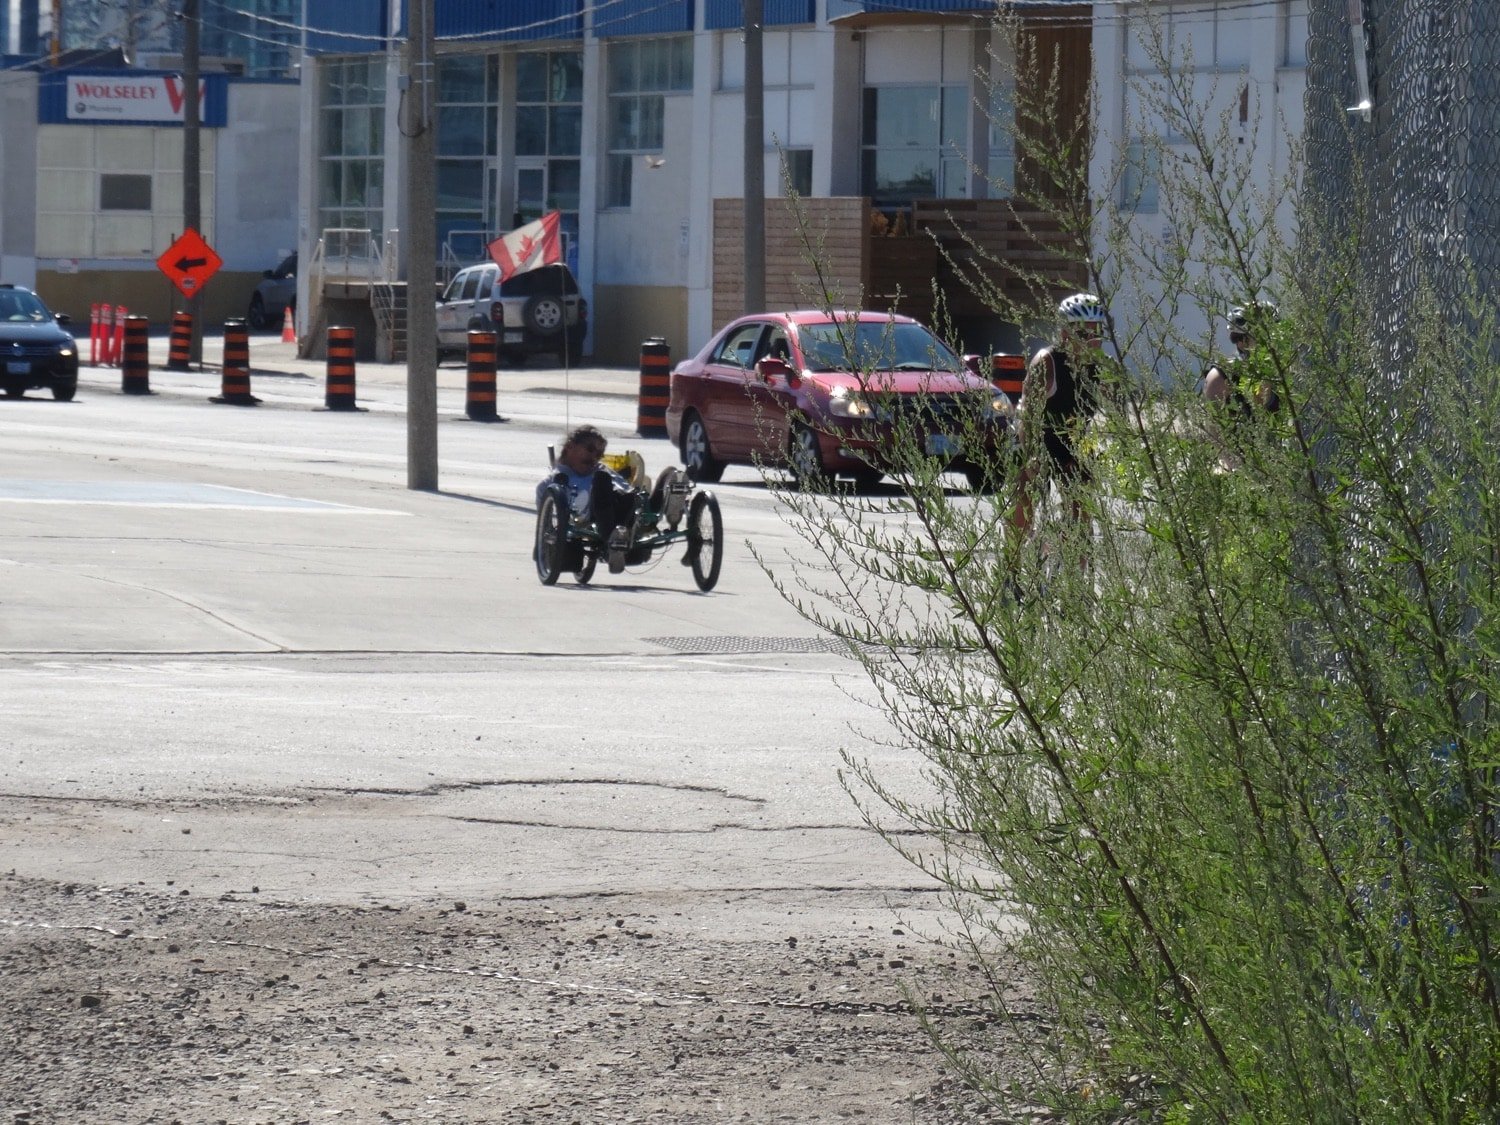
電動三輪車が転倒する理由は単純だ。幾何学だ。三輪車は転倒のリスクをなくすために購入されるが、設計が悪いものは別のリスクをもたらす——ホイールが浮き上がり、旋回中に横転する。カテゴリー全体のオーナーレビューを読めば、それが不運ではなく設計上の問題として数えられるほど頻繁に報告されているのがわかるだろう。.
良い知らせは、電動三輪車の安定性はいくつかの数値から予測可能であり、つまり転倒は1台も製造される前に防げるということだ。このガイドでは、物理、それを予測する比率、そして購入前にメーカーに尋ねるべきことを説明する。.
自転車では起こらないのに三輪車が横転する理由
自転車は三輪車の意味での横転はしない——横に倒れるだけで、ライダーはバランスを取ってそれを止める。三輪車はバランスを取る作業をなくす。これはバランスへの自信が低下したライダーにとってはまさに目的だ。しかしそれをなくすことで、三輪車は自動車の故障モードを引き受ける。3つの固定接地点があるため、旋回力が内側のホイールを持ち上げ、車両を外側のエッジ越しに転倒させることがある。.
重心を通って作用する2つの力の競争と考えてほしい。旋回力は横に押し、外側のホイール間のラインを軸に三輪車を回転させようとする一方、重力は下に引っ張り抵抗する。横転するかどうかは、1つの幾何学に帰着する——重心が地面からどれだけ高いか、そして外側のホイールの内側からどれだけ離れているかだ。.
これは自転車の問題ではなく、自転車の直感では解決できない。車両の安全性には、これを測る標準的な指標がある。.
転倒を予測する唯一の数値
車両エンジニアはこれを静的安定係数(SSF)と呼び、米国道路交通安全局はトレッド幅を重心高さの2倍で割ったもの——T/2H——と定義している。簡単に言えば、車両が転倒し始める前に耐えられる旋回力(g単位)だ。高いほど安全を意味する。.
自動車の世界からの文脈として:乗用車は通常約1.3から1.5の間にあり、背の高いSUVは約1.0から1.3の間にある——そしてこれらの帯域間の実際の横転率の差は大きい。この数値は、設計者が制御する正確に2つの要素によって決まる。より広いトレッドか、より低い重心かだ。どちらもSSFを上げる。安定性工学における他のすべては、これら2つの変数を動かすためのものだ。.
三輪車の研究も同意している。設計分析は単純な経験則に収束する。重心をトレッド幅の半分以下に保つこと。非傾斜式三輪車は、重心が低くペアホイールに近い場合にのみ、四輪車の横転耐性に近づく。これが、幾何学として表現できない安定性の主張が単なる飾りに過ぎない理由だ。.
ライダーの体重がどこに座るか——そしてシート高が安全上の決定である理由
ここでシート設計は快適性の決定ではなく、安全性の決定になる。.
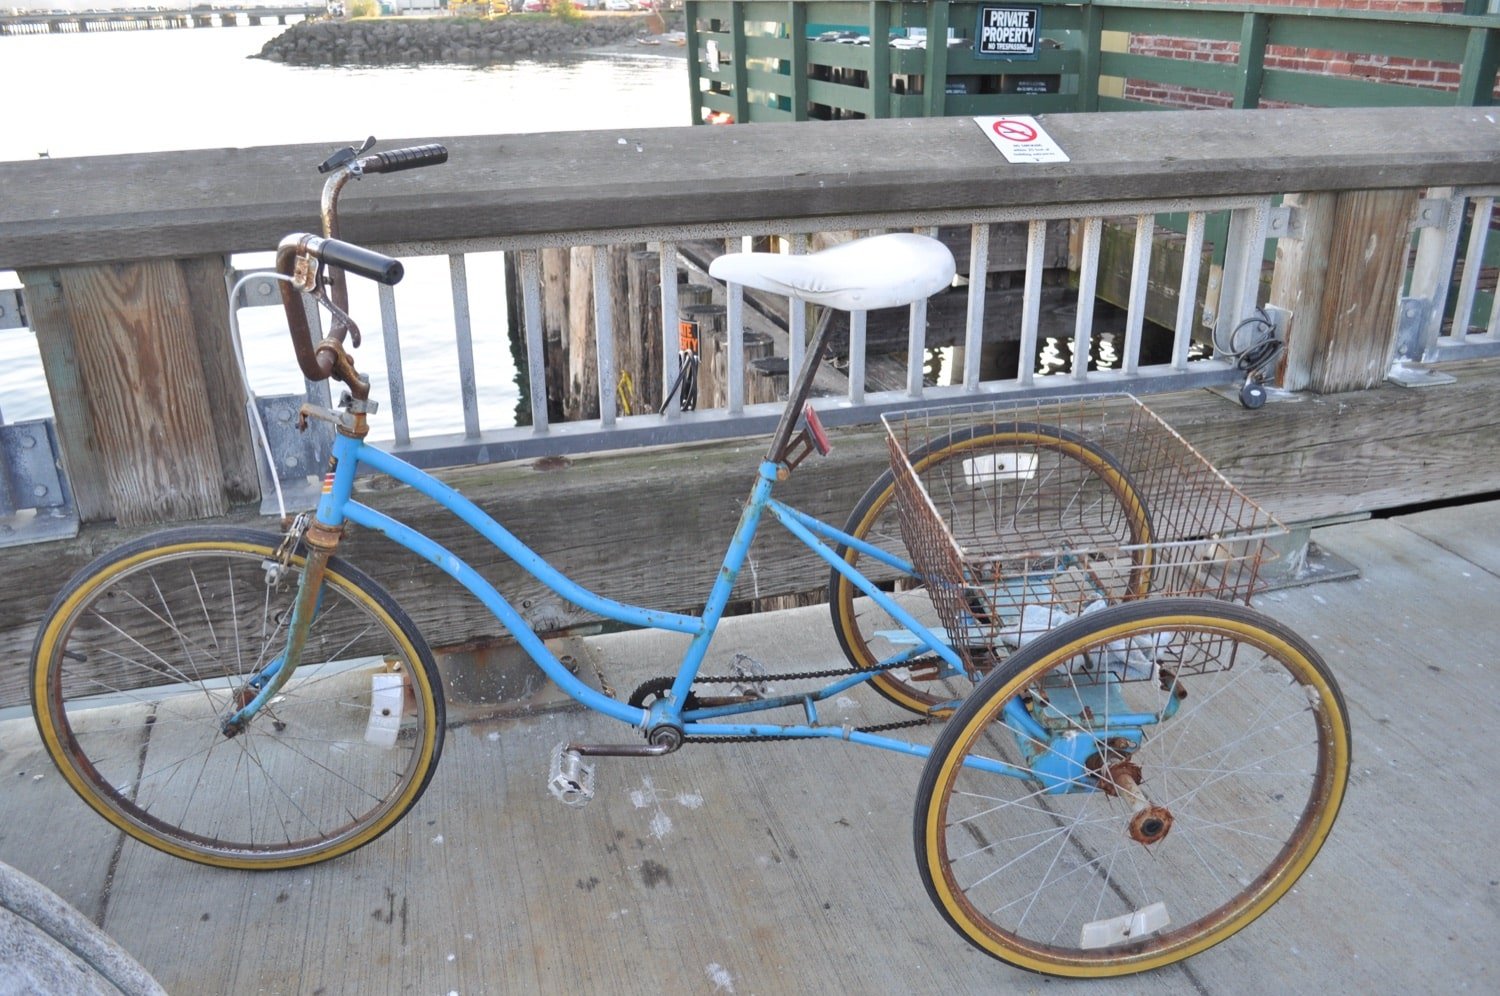
アップライト三輪車では、ライダーは高く座り、ライダーが質量の大部分を占める。高いシートは複合重心を押し上げ、SSFを縮小し、転倒閾値を通常の走行範囲——速い旋回、キャンバー変化、急な回避——まで下げる。.
セミリカンベントプラットフォームでは、ライダーは低くリクライニングして座り、同じ質量を地面にはるかに近く配置する。ライダーは車両の上ではなく中に位置する。これは設計者が重心高さに対して持つ最も効果的なレバーだ。なぜならライダーはシステム内で最大の可動質量だからだ。.
これがこのフォーマットの構造的な安全性の論拠であり、快適性の論拠の隣ではなく下に位置する。背中を支える同じリクライニング幾何学が重心も下げる。快適性と安定性は同じ設計決定なのだ。.
タッドポールかデルタか?ホイールレイアウトが変えるもの
ホイールレイアウトはこれらすべてと相互作用する。タッドポール——前2輪、後1輪——は、ペアの安定化ホイールをライダーの前方に配置し、一般的にブレーキングと旋回中にライダーの質量が支持三角形の内側にあるため、より落ち着いて旋回する。デルタ——前1輪、後2輪——はより馴染みがあり乗り込みやすいが、単一の操舵前輪は高速時に望ましくないオーバーステアを起こしやすい。.
どちらのレイアウトも重心対トレッド比の代わりにはならない。その比が支配的であり、良いデルタは悪いタッドポールに勝る。低速のシニアプラットフォームでは、デルタの簡単なステップスルー乗り込みは真の利点であり、そのオーバーステア傾向は、比が正しければ、このカテゴリーが走行する速度ではめったに表面化しない。.
危険な瞬間:旋回中のブレーキング
静的幾何学は静止している三輪車を説明する。ライダーは静止していない。そして危険な瞬間は単一の入力ではなく組み合わせだ。.
実際の苦情における転倒は、速すぎる定常旋回ではなく、旋回中のブレーキング——交差点に到着し、コーナー途中でブレーキを強くかけ、曲がり角で穴にぶつかる——であることがほとんどだ。ブレーキングは荷重を前方に移動させ、旋回中はそれが横方向の旋回力と組み合わさり、三輪車を転倒ラインに向かって押す。反応が遅くなったためにまさに遅く強くブレーキをかける可能性が高いシニアライダーにとって、これはエッジケースではない。日常茶飯事だ。.
以下有两种设计方案,且两者均在产品存在之前就已确定:
- ブレーキバランスとモジュレーション。. 急激で全か無かのブレーキングは、三輪車を転倒させるまさに前方と横方向の荷重移動を引き起こす。プログレッシブでバランスの取れたブレーキング——そしてより重い電動プラットフォームでは、限界的な機械式ディスクではなく油圧式ディスク——は贅沢品ではなく安定性機能だ。オーナーフィードバックにおける機械式ディスクの苦情は、この故障を説明している。当社の e-bikeの回生ブレーキに関するガイド は、電動自転車のより広いブレーキの全体像を説明している。.
- 発進速度とアシスト制限。. 急激なスロットルサージではなく、穏やかでレート制限された発進は、三輪車が最も脆弱な2つの瞬間——発進時と低速での操縦時——に安定エンベロープ内に保つ。これはコントローラーの決定であり、ファームウェアで行われ、設計時に指定される。.
自分を救えないライダーのために設計する
自動車のあらゆる安定性システムは、反応するドライバーを前提としている。シニア向け三輪車のあらゆる安定性判断は、反応しない——または間に合わない——ライダーを前提とすべきだ。それが、この市場向けに設計された三輪車と、そこに売り込まれる汎用三輪車を分ける前提である。.
それは設計要件を具体的に変える: 三輪車は、修正的な体重移動なしで安定し、誤った進入速度を許容し、急で遅いブレーキ入力から予測可能に制動しなければならない——なぜなら、それが実際に受ける入力だからだ。そして、買い物、重いライダー、キャンバーを載せた満載状態でこれらすべてをこなす必要がある。なぜなら、重要な余裕とは、実際の使用に耐えるものだからだ。.
自分自身や家族のためにモデルを選ぶ場合、当社の シニア向け最高のe-bikeガイド には、このカテゴリーに必要な実用的な購入基準が含まれている。.
メーカーに尋ねるべきこと(形容詞ではなく数字)
電動三輪車の安定性の議論は具体的であるべきだ——曖昧な安心感は警告サインだ。有用な質問:
- トレッド幅はいくらか、ライダーが乗った状態での推定重心高はいくらか?
- 設計は、積載時に重心をトレッドの半分以下に保っているか?
- タドポールかデルタか——そして、この用途でその選択をする理由は?
- ブレーキシステムは何か、複合ブレーキと旋回時にどう挙動するか?
- コントローラーに起動速度またはアシスト率制限はあるか?
- プラットフォームは、計算だけでなく、テストによって積載状態で安定性が検証されているか?
- 工場は、トレッド、シート高、駆動挙動を、想定されるライダー体重と地形に合わせて調整できるか、それとも固定されたカタログ形状か?
数字で答えるメーカーは、用途向けに設計している。形容詞で答えるメーカーは、汎用三輪車を売り込んで期待している。工場と取引するのではなく、完成車を比較しているなら、当社の 三輪カーゴバイクガイド は、実際に良い形状がどう見えるかを示している。.
よくある質問
なぜ電動三輪車は転倒するのか?
剛性のある三輪ベースは、自動車の横転故障モードを引き受けるからだ: 旋回時、高い重心を通る横方向の力が内側の車輪を持ち上げることがある。これはトレッド幅と重心高の比で決まり、ブレーキと旋回が組み合わさったときに最も起こりやすい。.
ある電動三輪車が別のものより安定している理由は何か?
主にトレッド幅と重心高の比で、静的安定係数(T/2H)として表される。広いトレッドと低い重心は両方ともそれを高める。シート高は、ライダーが最大の可動質量であるため非常に重要であり、低くリクライニングしたシートは重心を下げ、安定性を高める。.
セミリカンベント三輪車は、アップライト型より安定しているか?
从结构上讲,是的——低坐姿将骑手的质量更靠近地面,降低了整体重心并提高了抗翻倾能力。车轮布局和轮距仍然重要,无论何种设计都必须正确配置。.
前二后一(tadpole)还是前一后二(delta)三轮车更安全?
前二后一布局(两个轮子在前)通常在转弯时更稳定,并在制动时将骑手质量置于支撑三角形内。前一后二布局(两个轮子在后)更容易跨入,但在高速时更容易过度转向。两者都无法超越重心与轮距之比,这是主导因素——设计良好的前一后二车型优于设计不良的前二后一车型。.
关于稳定性,我应该向制造商询问什么?
询问具体数据:轮距、估算的满载重心高度、设计在满载时是否将重心保持在轮距一半以下、制动系统在联合制动和转弯时的行为、控制器是否限制起步速度,以及稳定性是否通过满载测试而非仅靠计算验证。.
参考文献
- NHTSA — NHTSA 抗翻倾评级方法(静态稳定系数)
- IRJET — IRJET 三轮车设计分析:稳定性与重心
- JETIR — JETIR 制动和转弯下的三轮车辆动力学
- United Mobility — 电动三轮车稳定性工程:设计消除翻倒
- United Mobility — 半躺式与直立式电动三轮车:构建美国续航范围